Documentos Técnicos
Especificaciones
Brand
Texas InstrumentsTipo de Producto
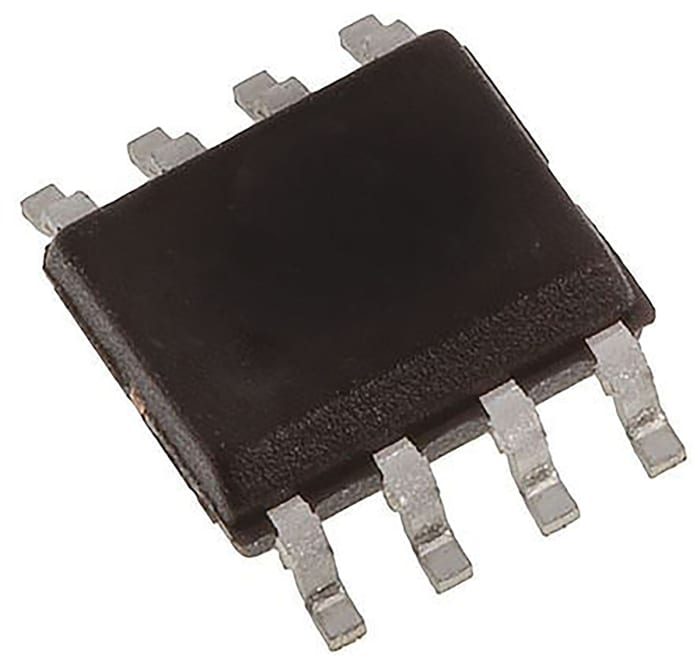
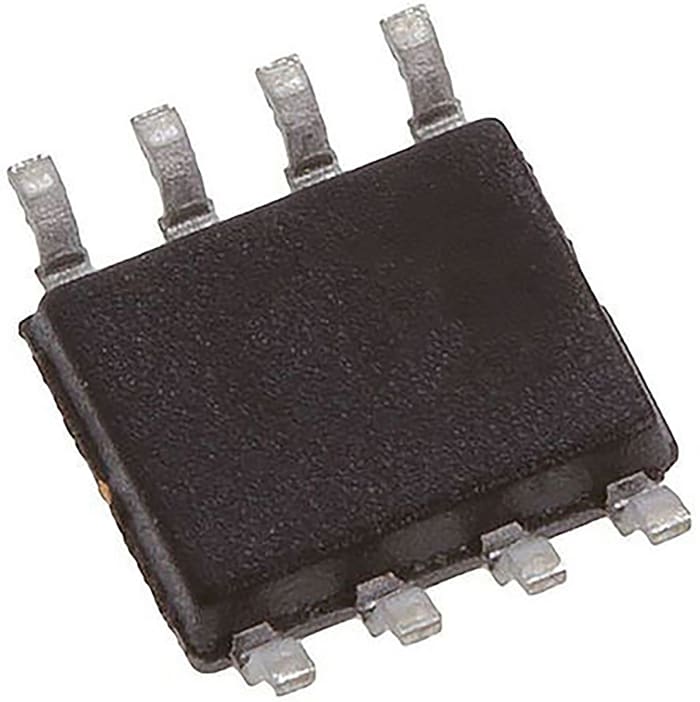
CAN Transceiver
Tasa de datos máxima
500kBd
Número de Transceptores
1
Tipo Sub
CAN Transceiver
Modo de apagado
Normal
Corriente de suministro
80mA
Tipo de Montaje
Surface
Encapsulado
SOIC
Tipo de Interfaz
ISO/DIS
Número de pines
8
Tensión de Alimentación Mínima
4.5V
Tensión de Alimentación Máxima
5.5V
Temperatura Mínima de Operación
0°C
Protección contra descarga electrostática ESD
No
Máxima Temperatura de Funcionamiento
70°C
Longitud:
5mm
Certificaciones y estándares
RoHS
Altura
1.5mm
Profundidad
4mm
Serie
SN75LBC031
Estándar de automoción
No
Datos del producto
La red de área de controlador (CAN o bus CAN) es un protocolo de red y el estándar de bus diseñado permite a los microcontroladores y dispositivos comunicarse entre sí sin necesidad de un ordenador. Se ha diseñado específicamente para aplicaciones de automoción, pero ahora también se utiliza en otros sectores.
Los transceptores CAN permiten que los controladores de protocolo CAN puedan acceder al bus de capa física.
Idear. Crear. Colaborar
ÚNASE GRATIS
¡Sin cuotas escondidas!
Volver a intentar más tarde
P.O.A.
Each (Supplied in a Tube) (Sin IVA)
Empaque de Producción (Tubo)
2
P.O.A.
Each (Supplied in a Tube) (Sin IVA)
Volver a intentar más tarde
Empaque de Producción (Tubo)
2
Idear. Crear. Colaborar
ÚNASE GRATIS
¡Sin cuotas escondidas!
Documentos Técnicos
Especificaciones
Brand
Texas InstrumentsTipo de Producto
CAN Transceiver
Tasa de datos máxima
500kBd
Número de Transceptores
1
Tipo Sub
CAN Transceiver
Modo de apagado
Normal
Corriente de suministro
80mA
Tipo de Montaje
Surface
Encapsulado
SOIC
Tipo de Interfaz
ISO/DIS
Número de pines
8
Tensión de Alimentación Mínima
4.5V
Tensión de Alimentación Máxima
5.5V
Temperatura Mínima de Operación
0°C
Protección contra descarga electrostática ESD
No
Máxima Temperatura de Funcionamiento
70°C
Longitud:
5mm
Certificaciones y estándares
RoHS
Altura
1.5mm
Profundidad
4mm
Serie
SN75LBC031
Estándar de automoción
No
Datos del producto
La red de área de controlador (CAN o bus CAN) es un protocolo de red y el estándar de bus diseñado permite a los microcontroladores y dispositivos comunicarse entre sí sin necesidad de un ordenador. Se ha diseñado específicamente para aplicaciones de automoción, pero ahora también se utiliza en otros sectores.
Los transceptores CAN permiten que los controladores de protocolo CAN puedan acceder al bus de capa física.
Idear. Crear. Colaborar
ÚNASE GRATIS
¡Sin cuotas escondidas!